안녕하세요, 자스텍엠입니다.
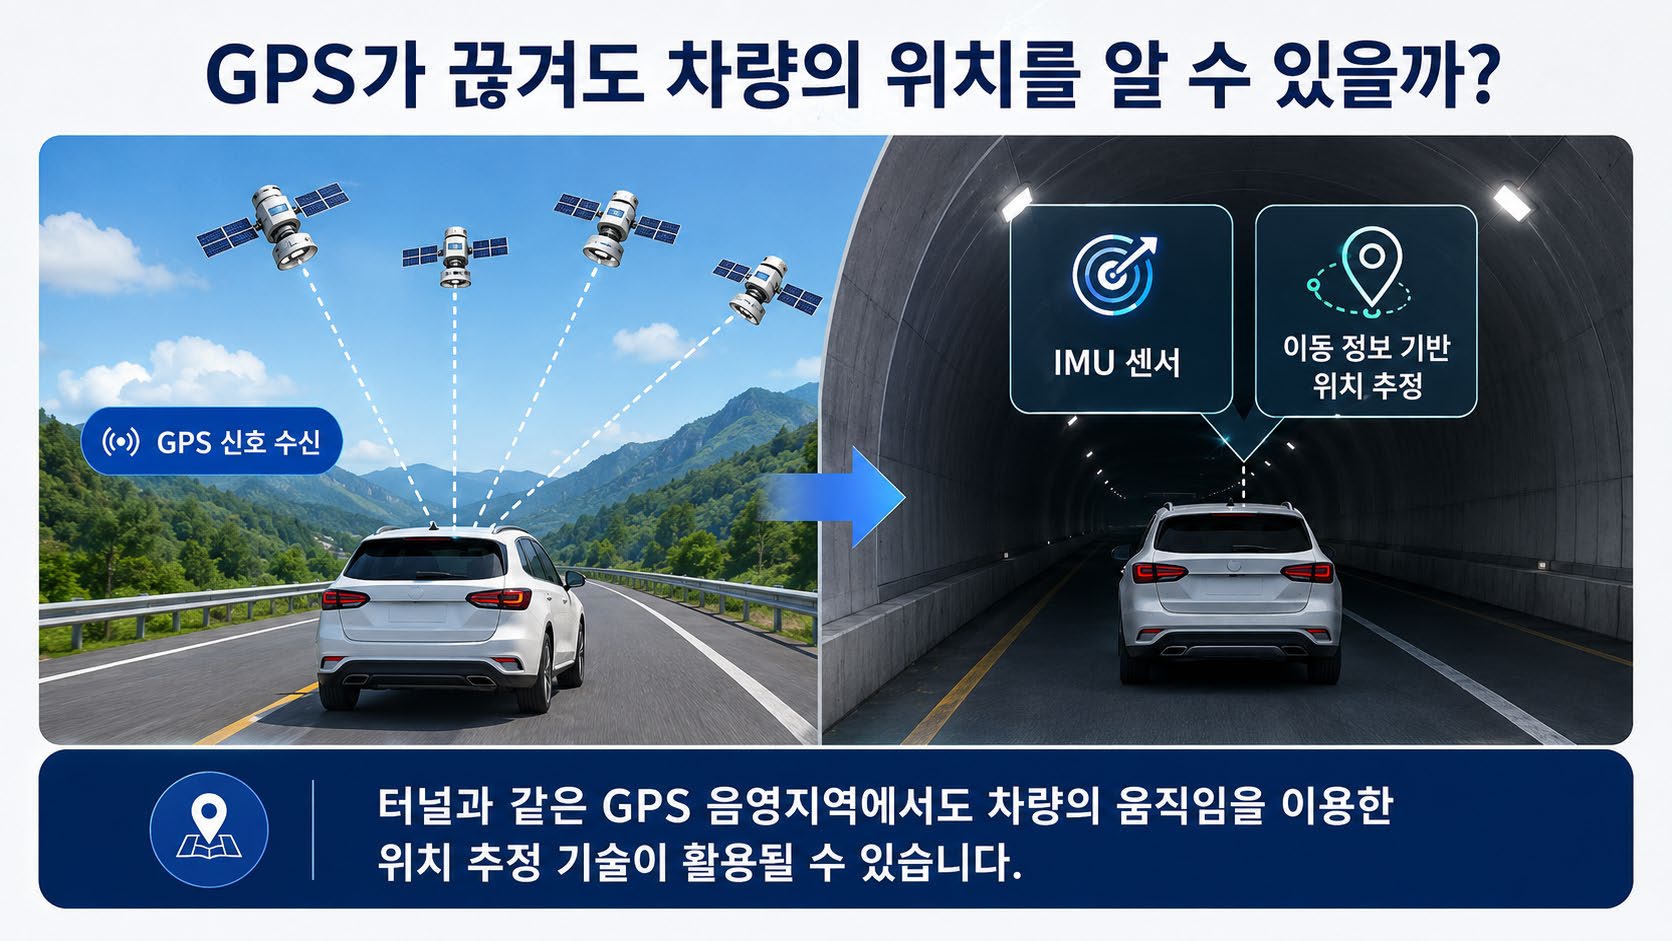
운전을 하다 보면 긴 터널이나 지하차도에 들어가도 내비게이션 화면 속 차량이 계속해서 도로를 따라 움직이는 모습을 볼 수 있습니다.
그런데 GPS는 인공위성에서 보내는 신호를 받아 현재 위치를 계산하는 방식입니다. 하늘이 완전히 가려진 터널 안에서는 위성 신호를 받기 어려운데, 차량의 위치는 어떻게 계속 표시되는 걸까요?
오늘은 GPS가 위치를 확인하는 원리부터 GPS 신호가 닿지 않는 음영지역에서 차량의 위치를 추정하는 방법까지 알아보겠습니다.
GPS는 어떻게 내 위치를 알 수 있을까요?
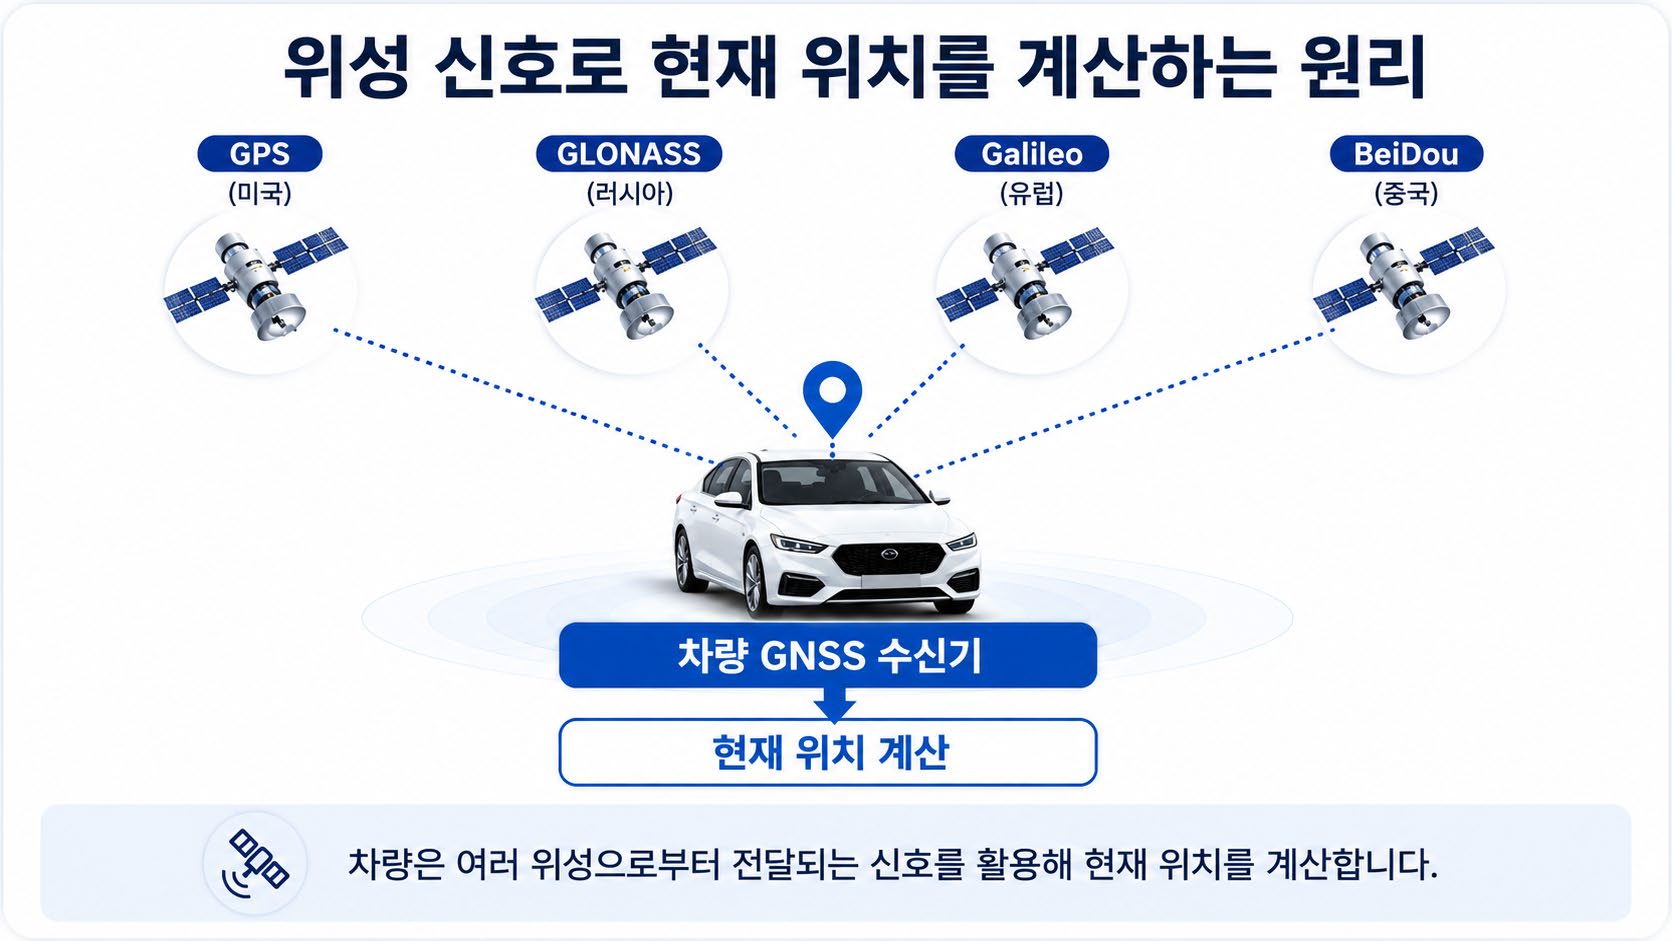
우리가 흔히 사용하는 GPS는 인공위성에서 보내는 신호를 수신해 현재 위치를 계산하는 위성항법 기술입니다. 정확하게는 GPS뿐만 아니라 미국의 GPS, 러시아의 GLONASS, 유럽의 Galileo, 중국의 BeiDou 등 여러 위성항법 시스템을 통틀어 GNSS(Global Navigation Satellite System, 위성항법시스템)라고 부릅니다.
차량에 탑재된 GNSS 수신기는 여러 위성에서 전달되는 신호를 이용해 차량의 현재 위치를 계산합니다. 최근에는 하나의 위성항법 시스템에만 의존하지 않고 여러 위성 시스템을 함께 활용하는 다중 위성 방식도 널리 사용되고 있습니다.
자스텍엠의 차량용 IoT 디바이스 von-Series역시 GPS, GLONASS, Galileo, BeiDou 등 여러 위성항법 시스템을 함께 활용하는 다중 위성 GNSS를 지원합니다.
하지만 위성 신호를 이용하는 방식에는 한 가지 한계가 있습니다. 바로 위성의 신호가 차량까지 안정적으로 도달해야 한다는 것입니다.
터널에서는 GPS가 왜 잘 잡히지 않을까요?
위성 신호는 우주에서 지상으로 전달되기 때문에 차량과 위성 사이에 장애물이 많을수록 신호를 안정적으로 수신하기 어려워집니다. 대표적으로 다음과 같은 음영지역들이 있습니다.
- 터널 또는 지하차도
- 지하주차장
- 고층 건물이 밀집한 도심
- 고가도로 아래
- 산이나 대형 구조물에 둘러싸인 지역
이처럼 위성 신호를 정상적으로 수신하기 어려운 환경을 흔히 GPS 음영지역이라고 합니다. 특히 터널이나 지하주차장에서는 콘크리트 구조물이 위성 신호를 직접 차단하기 때문에 GPS 단독만으로는 차량의 정확한 위치를 계속 확인하기 어렵습니다.
도심 빌딩숲에서도 문제가 발생할 수 있습니다. 높은 건물 사이에서는 위성 신호가 건물 표면에 반사된 뒤 차량에 전달되는 멀티패스(Multipath) 현상이 생기는데, 이 경우 실제 위치와 수신 신호 사이에 오차가 발생해 내비게이션 상 차량 위치가 도로 밖으로 순간적으로 벗어나는 오차가 생깁니다.
그렇다면 위성 신호가 완전히 끊긴 터널 내부에서는 차량의 위치를 전혀 추적할 수 없는 걸까요? 꼭 그렇지는 않습니다.
GPS가 끊긴 동안에는 차량의 움직임을 추정합니다
위성 신호를 사용할 수 없는 구간에서는 Dead Reckoning, 즉 추측항법(줄여서 DR) 기술을 활용합니다.
원리는 명료합니다. GPS를 통해 마지막으로 수신 확인된 실위치 기준점을 확보하고, 그 지점에서부터 차량이 어느 방향으로 얼마만큼의 속도로 이동했는지를 계산하여 실시간 위치를 추정하는 방식입니다.
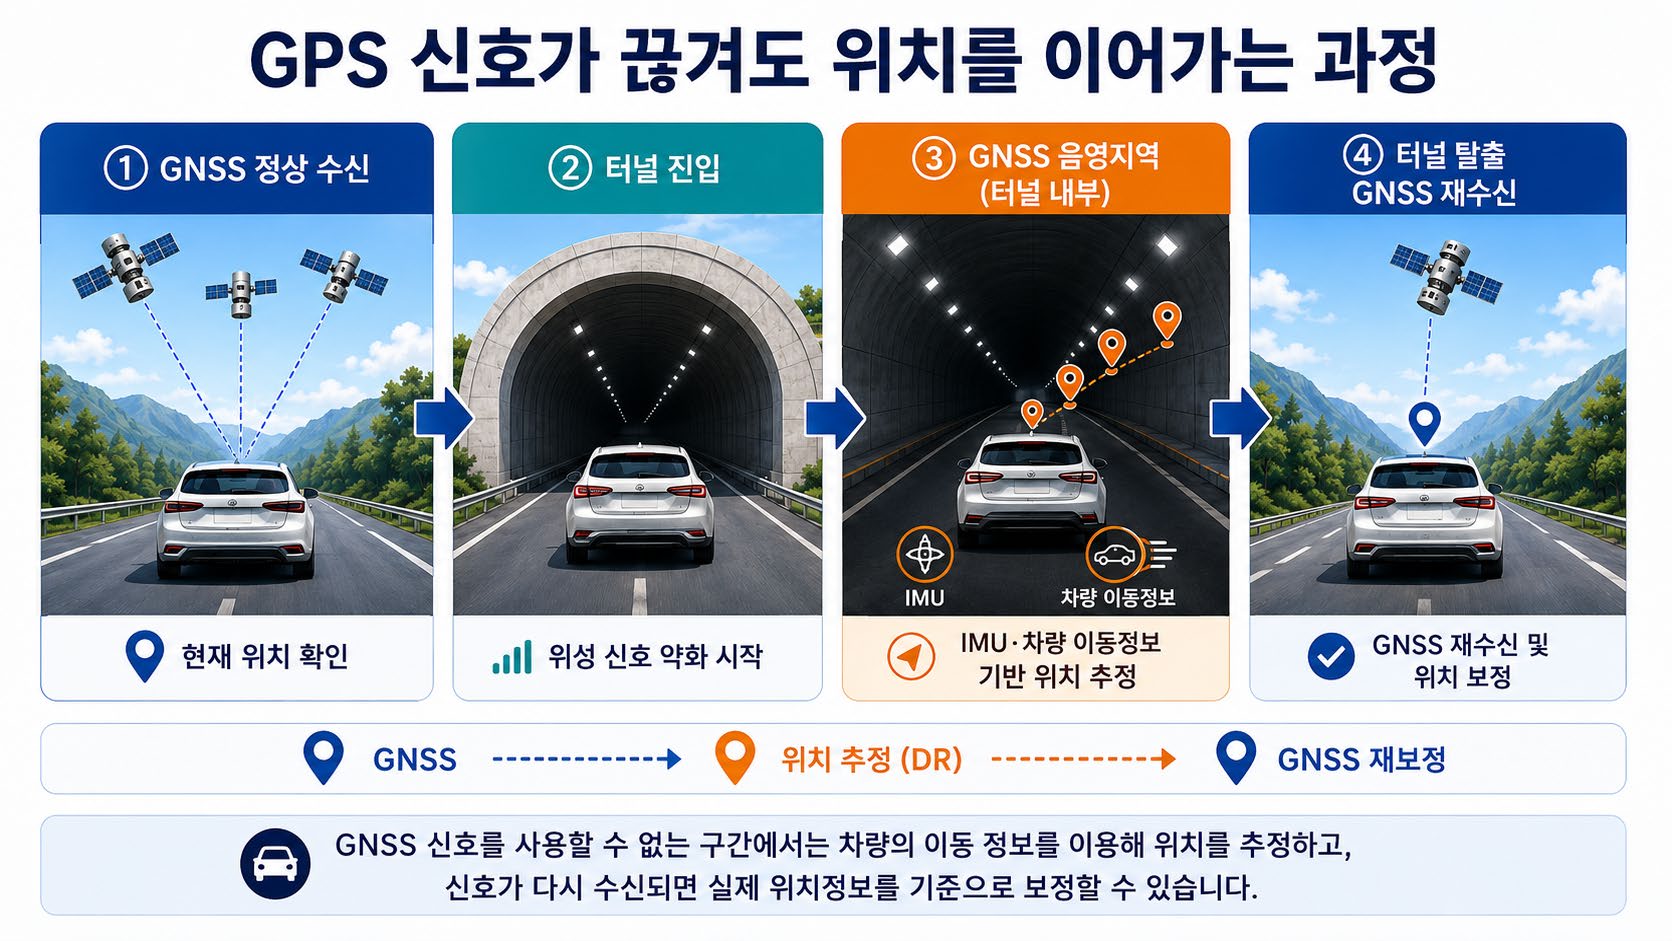
이 과정에서 핵심적인 역할을 하는 장치가 바로 IMU(Inertial Measurement Unit, 관성측정장치)입니다. IMU는 내장된 센서들을 통해 차량의 움직임을 정밀 측정합니다.
- 가속도 센서: 차량의 전진, 후진, 감속 등 속도 변화의 감지
- 자이로 센서: 차량이 어느 방향으로 선회하고 있는지 요(Yaw), 롤(Roll), 피치(Pitch) 값을 측정
최신 시스템에서는 차량 내부의 OBD 등을 연동하여 실제 휠 속도나 조향각 정보 등을 함께 융합하기도 합니다. 예를 들어 차량이 터널 진입 직전 위치를 최종 확인한 후, 직진 → 감속 → 우회전 등의 동선 움직임을 센서로 연속 계산해 터널 내 위치를 표시하고, 터널을 빠져나와 위성 신호를 다시 받으면 추정된 오차를 보정하여 정확한 위성 신호 위치로 갱신하게 됩니다.
GPS와 IMU, 왜 함께 사용할까요?
그렇다면 처음부터 IMU 센서만 활용해 위치를 계속 계산하면 되지 않을까요? 그것은 각 기술마다 극명한 장단점이 존재하기 때문입니다.
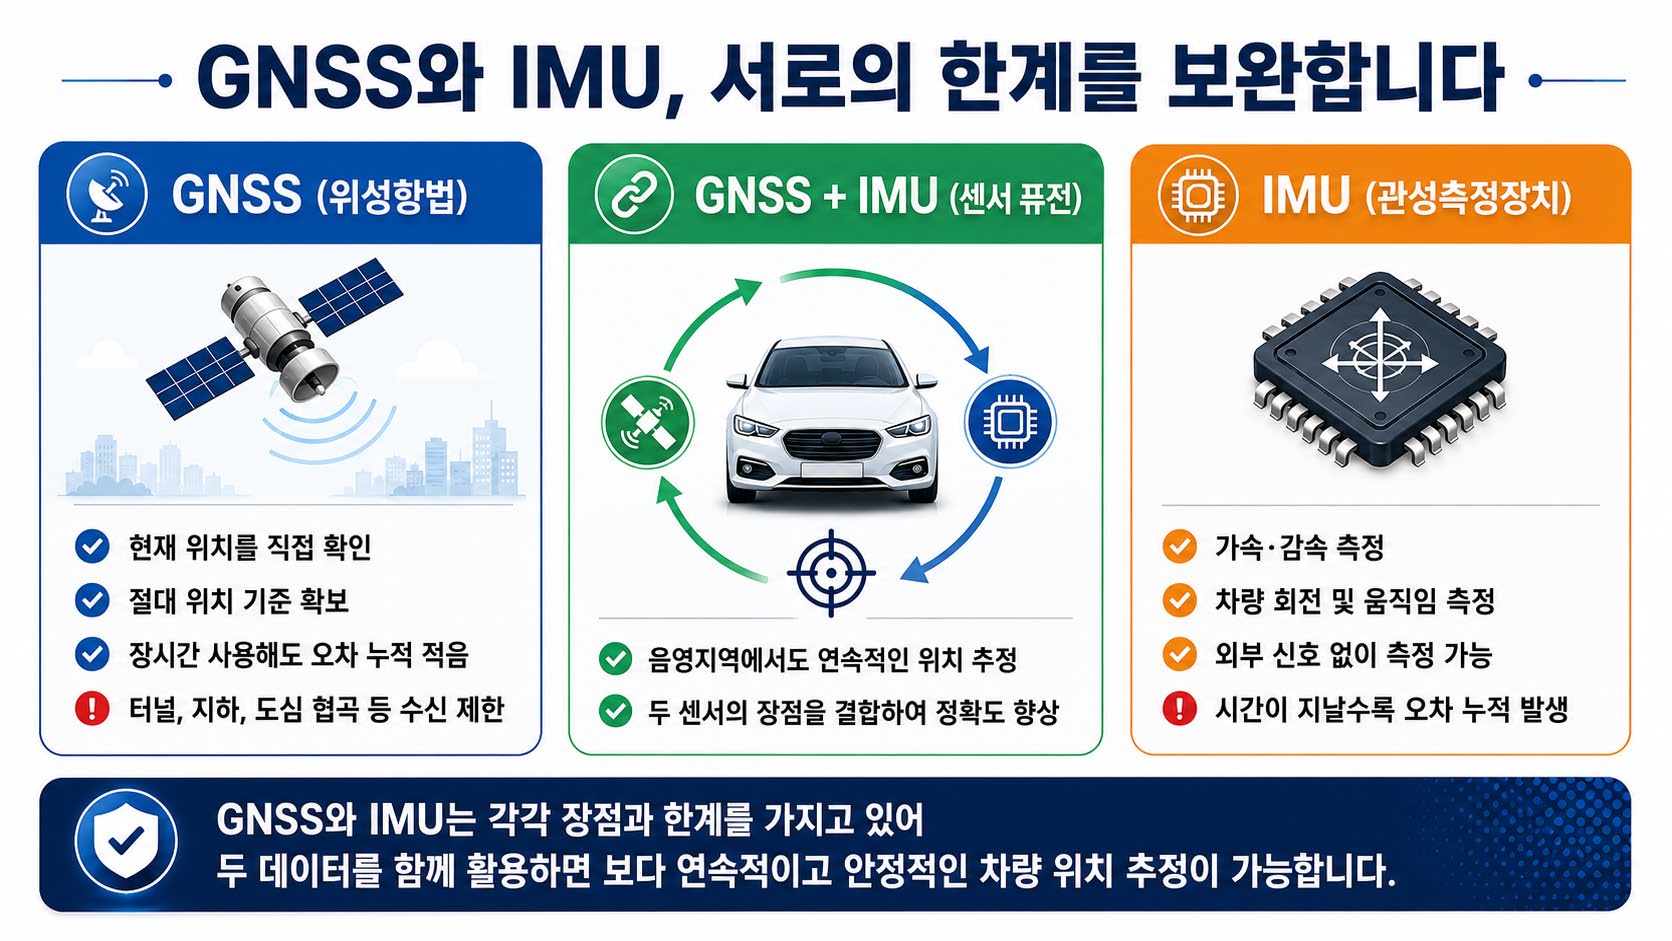
GNSS(위성항법)는 절대 위치를 오차 누적 없이 확인할 수 있지만 장애물에 가려지면 먹통이 되고, IMU(관성센서)는 외부 신호 없이도 동작하지만 시간이 흐름에 따라 물리 측정 오차가 누적되어 산으로 가게 됩니다.
따라서 두 정보를 함께 결합하는 '센서 퓨전(Sensor Fusion)'을 활용해 단점을 보완합니다. GNSS가 정상 작동할 때는 기준점을 잡고, 신호가 끊기면 IMU가 그 사이의 위치를 이어주는 상호 보완 역할을 담당하는 것입니다.
내비게이션보다 차량관제에서 더 중요한 이유
일반적인 개인 내비게이션은 터널 내부에서 위치가 약간 튀어도 경로가 큰 지장을 주지 않습니다. 그러나 수십, 수백 대의 차량을 동시에 운용하고 기록을 정산해야 하는 기업용 차량관제 시스템(FMS)에서는 데이터의 연속성과 신뢰도가 직결됩니다.
· 실제 차량 주행 이동경로 및 운행 이력 축적
· 실시간 진출입(Geofence) 감지 여부
· 공회전, 급가속 등 연료 소모 및 운전 습관 패턴 분석
· 누적 주행 거리 기반의 세무 증빙용 운행일지 자동 생성
중간 터널 구간에서 신호가 유실되어 직선 궤적으로만 거리가 과소 계산된다면, 실제 유류비 정산 및 업무 보고에 차이가 발생할 수 있습니다. 그렇기 때문에 전문 관제 디바이스가 다양한 환경에서도 안정적인 측위를 보장하는가가 핵심 경쟁력입니다.
끊김 없는 위치정보를 위한 자스텍엠의 기술
자스텍엠은 차량용 IoT 디바이스 von-Series를 설계하며 다중 위성 GNSS 수신 및 가속도·자이로 융합 칩셋을 직접 적용해 왔습니다.
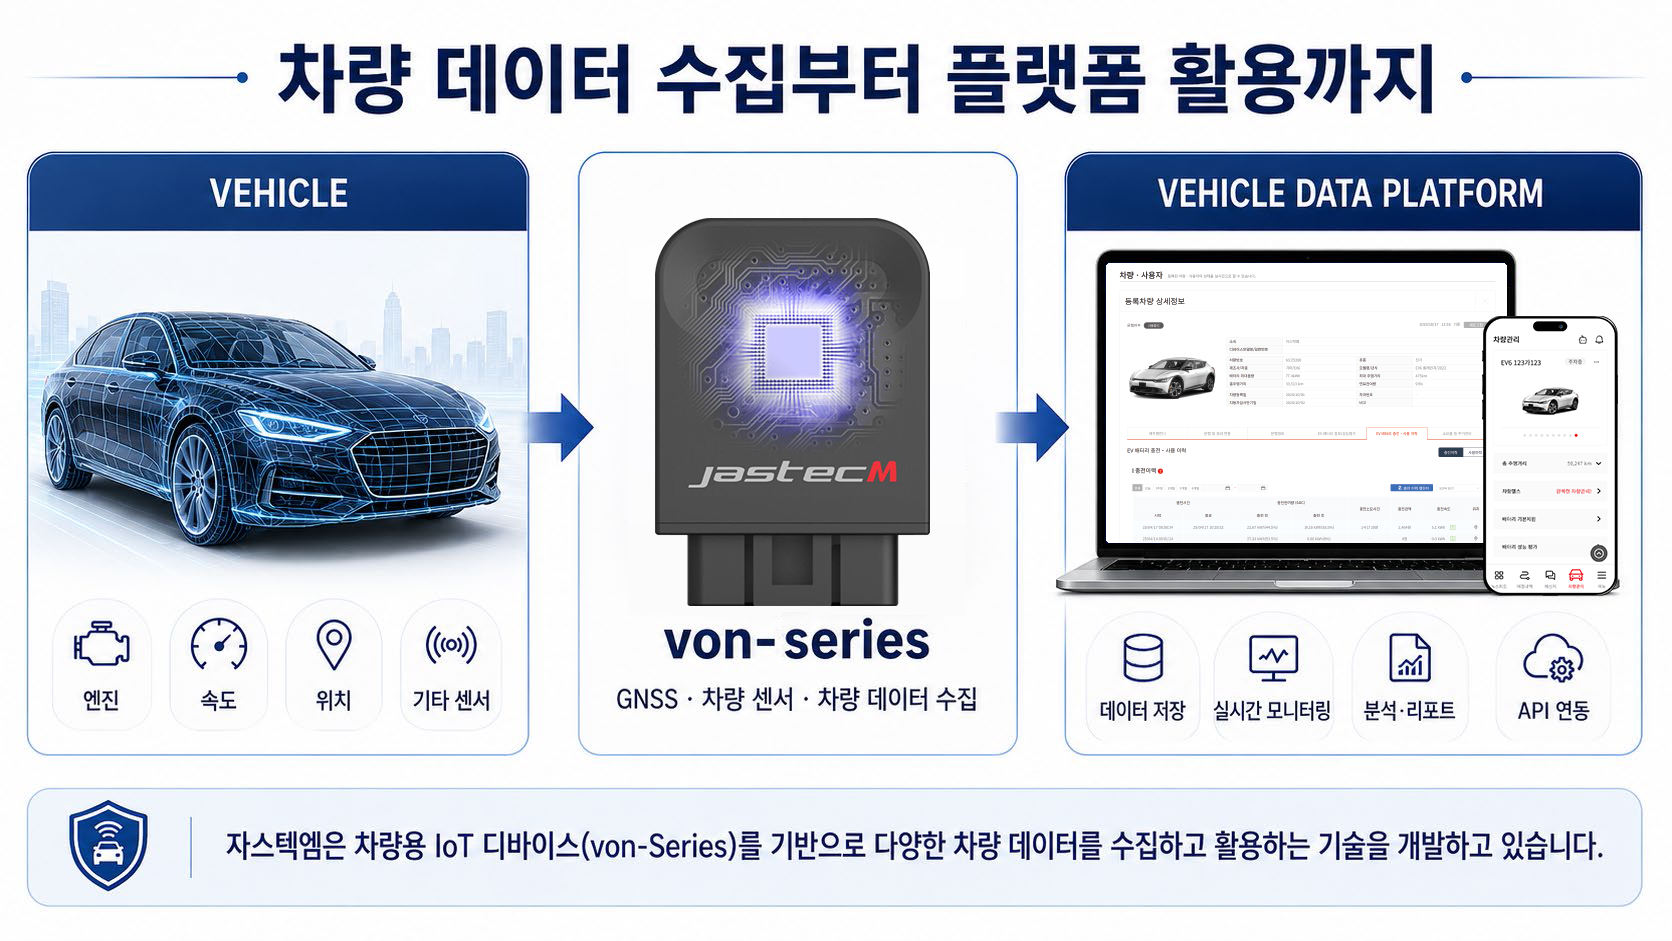
GPS와 IMU 센서를 결합한 고정밀 실내·외 연속 측위 기술은 국제 표준으로 채택되어 가치를 입증받았으며, 2025년 R&D 우수표준성과 국가기술표준원장상 수상, 2026년 ISO 6029-2 국제표준(IS) 제정이라는 표준화 성과를 달성했습니다.
이러한 고정밀 측위 인프라를 바탕으로 자스텍엠은 더 똑똑하고 끊김 없는 실시간 차량 운행 데이터 플랫폼을 완성해 가고 있습니다.
[문의 안내] 더 자세한 내용이 궁금하시거나 도입 상담을 원하시면 언제든 연락해 주세요.
- · 홈페이지: https://web.viewcar.co.kr/
- · 전화문의: 031-601-4462 (평일 9:00 ~ 17:00)
- · 이메일: contact@jastecm.com